
New
AutorisiertRoboterplattformen
MagicBot X1
MagicLab
Humanoider Roboter in voller Baugröße — 180 cm, 31 DOF, ≥400 N·m, Wechselakku-System
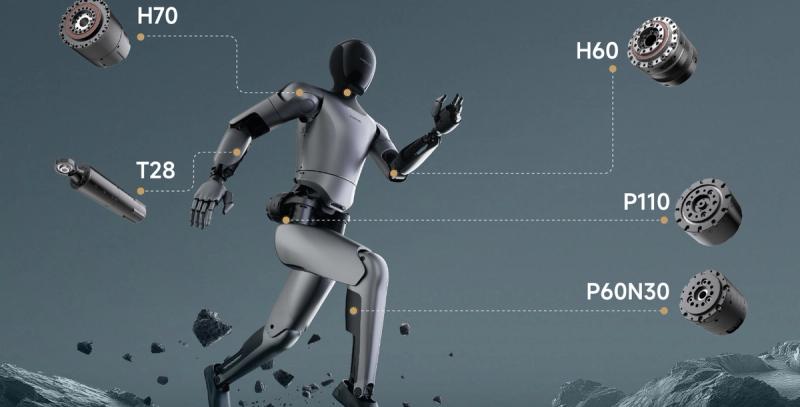
Planeten-, Harmonic- und Linear-Gelenkmodule aus MagicLabs eigenen Humanoiden — 25 bis 360 N·m Spitzenmoment
Die Gelenkantriebe, die MagicLab für seine eigenen Humanoiden und Quadrupeden entwickelt, als einzelne Komponenten. Das Programm umfasst vier Planetenmodule für Beine, Taille und Arme (P110, P90N20, D90, P60N30), zwei Harmonic-Module für hochgenaue Gelenke und Cobot-Arme (H70, H60) sowie den Kugelgewinde-Linearaktor T28 für Unterarm und Knöchel. Das Spitzendrehmoment der Rotationsmodule reicht von 25 N·m beim kompakten D90 bis 360 N·m beim P110. Alle Module haben Doppelencoder, die meisten sprechen CAN und EtherCAT, und mehrere erlauben die interne Kabelführung durch das Gelenk. Sie wählen das Modul je Gelenk — oder wir stellen einen passenden Satz für eine neue Roboterkonstruktion zusammen.
| P110 — planetary | Ø112 × 71.5 mm · 1900 g · 360 N·m max / 90 N·m rated · 120 rpm · 48–54 V · dual encoders 15-bit · CAN/EtherCAT · internal routing optional |
| P90N20 — planetary | Ø92 × 63.4 mm · 1100 g · 130 N·m max / 35 N·m rated · 300 rpm · 48–54 V · dual encoders 18-bit · CAN/EtherCAT · internal routing yes |
| D90 — planetary | Ø98 × 48.5 mm · 590 g · 25 N·m max / 9 N·m rated · 180 rpm · 24–36 V · dual encoders 12-bit · CAN · internal routing no |
| P60N30 — planetary | Ø64 × 57.1 mm · 532 g · 60 N·m max / 20 N·m rated · 175 rpm · 48–54 V · dual encoders 15-bit · CAN/EtherCAT · internal routing no |
| H70 — harmonic | Ø70 × 96 mm · 900 g · 90 N·m max / 30 N·m rated · 30 rpm · 48–54 V · dual encoders 19-bit · CAN/EtherCAT · internal routing yes |
| H60 — harmonic | Ø64 × 60 mm · 590 g · 90 N·m max / 33 N·m rated · 39 rpm · 48–54 V · dual encoders 19-bit · CAN/EtherCAT · internal routing yes |
| T28 — linear (ball screw) | Ø32 × 155 mm · 340 g · 750 N max / 300 N rated thrust · 116 mm/s · 40 mm stroke · 48 V · dual encoders 18-bit · RS485 |
| Intended use — planetary series | Legs, waist or arms of full-size and mid-size humanoids; leg joints of consumer and industrial quadrupeds |
| Intended use — harmonic series | High-precision joints in legs, waists, arms and collaborative robot arms |
| Intended use — linear module | Forearms, ankles and other joints that need precise linear force |
MagicLab
Humanoider Roboter in voller Baugröße — 180 cm, 31 DOF, ≥400 N·m, Wechselakku-System
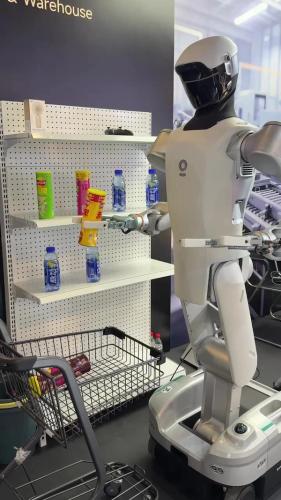
MagicLab
Radgetriebener Humanoid — 7-DOF-Kraftregelarme, omnidirektionales Fahrwerk, Jetson Thor
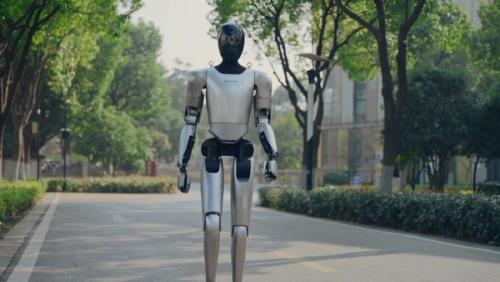
MagicLab
Humanoider Roboter in voller Baugröße — 1740 mm, 42 Freiheitsgrade, 100 TOPS Wahrnehmungsrechenleistung
MagicLab
Humanoider Entwickler-Roboter in halber Baugröße — 1369 mm, 24–50 DOF, Wechselakku