
New
AutorisiertRoboterplattformen
MagicBot X1
MagicLab
Humanoider Roboter in voller Baugröße — 180 cm, 31 DOF, ≥400 N·m, Wechselakku-System
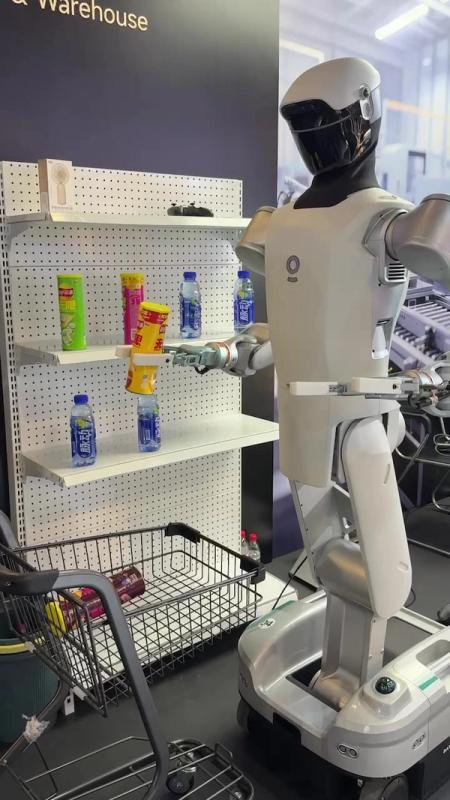
Radgetriebener Humanoid — 7-DOF-Kraftregelarme, omnidirektionales Fahrwerk, Jetson Thor
Universeller Humanoid in Industriequalität auf omnidirektionalem Radfahrwerk. Zwei kraftgeregelte 7-DOF-Arme tragen je 5 kg bei etwa 0,5 N Kraftgenauigkeit und erlauben den schnellen Werkzeugwechsel am Handgelenk; eine 3-DOF-Taille und 2-DOF-Beine stellen die Arbeitshöhe im Bereich von 80 bis 230 cm ein. Das Fahrwerk mit vier lenkbaren Rädern dreht auf der Stelle und fährt bis 1,5 m/s. Zwei 360°-LiDARs und acht Ultraschallsensoren sorgen für Hindernisvermeidung ohne tote Winkel. Zwei Wechselakkus mit automatischer Rückkehr zur Ladestation halten den Roboter im Dauerschichtbetrieb, und die RCS-Dispatch-Ebene von MagicLab koordiniert mehrere Einheiten im Werk.
| Height | Approx. 122–179 cm (adjustable) |
| Working height range | 80–230 cm, 90 cm reach |
| Weight | Approx. 185 kg |
| Arm configuration | 7-DOF force-controlled arm, humanoid cross wrist design |
| Single arm payload | 5 kg |
| Force control accuracy | Approx. 0.5 N |
| Waist / leg DOF | 3-DOF waist + 2-DOF legs |
| Neck DOF | 2-DOF (lift, turn, tilt) |
| Base chassis | Four steering wheel design, omnidirectional movement, zero-radius rotation |
| Maximum speed | 1.5 m/s |
| Positioning accuracy | Centimetre-level, under 7 cm error |
| Computing platform | NVIDIA Jetson Thor · peak 2070 TFLOPS (manufacturer figure) |
| LiDAR | 2 × LiDAR, 360° full coverage without blind spots |
| Ultrasonic sensors | 8 × short-range collision warning |
| Cameras | Head-mounted RGB-D (depth), binocular (stereo), wrist-mounted RGB-D (depth), 3 × fisheye (360° panoramic video) |
| Audio | Microphone array with sound source localisation, noise reduction and echo cancellation; 2 × 3 W hi-fi speakers |
| End effector | Quick disassembly and replacement, compatible with multiple operation modules and dexterous manipulators |
| Power supply | 2 × hot-swappable batteries with auto-charging return |
| Runtime | Approx. 4 h per battery set, charging approx. 2 h (×2 batteries) |
| Charging | Onboard charging port, charging station optional |
| Wireless communication | Wi-Fi, Bluetooth, 4G |
| Wired communication | 10G high-speed Ethernet |
| Safety | One-click emergency stop button, main power button |
| Fleet management | Proprietary RCS multi-robot dispatch and factory-wide data integration |
MagicLab
Humanoider Roboter in voller Baugröße — 180 cm, 31 DOF, ≥400 N·m, Wechselakku-System
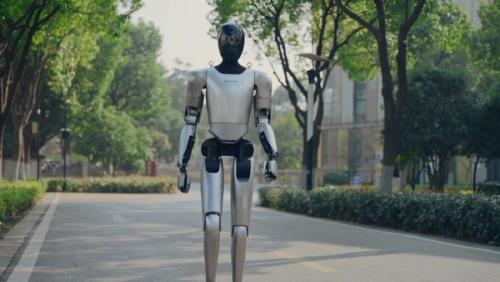
MagicLab
Humanoider Roboter in voller Baugröße — 1740 mm, 42 Freiheitsgrade, 100 TOPS Wahrnehmungsrechenleistung
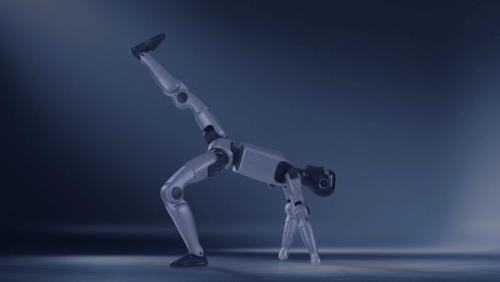
MagicLab
Humanoider Entwickler-Roboter in halber Baugröße — 1369 mm, 24–50 DOF, Wechselakku
MagicLab
Z1-Humanoid konfiguriert für automatisierte Führungen und Vorträge
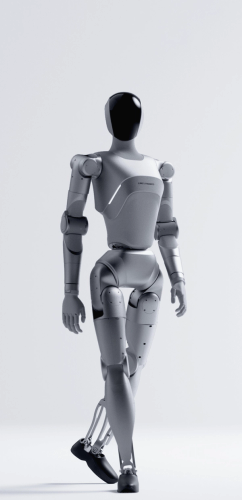

LimX Dynamics
Grenzenlose Kunst, fließende Bewegung
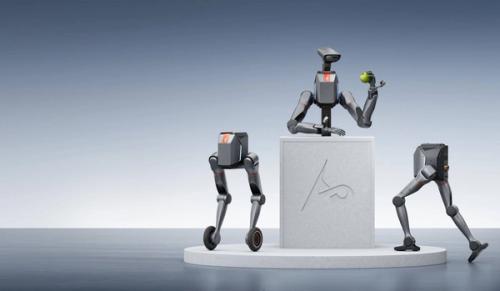
LimX Dynamics
Multiform-Verkörperter Roboter mit modernsten Algorithmen
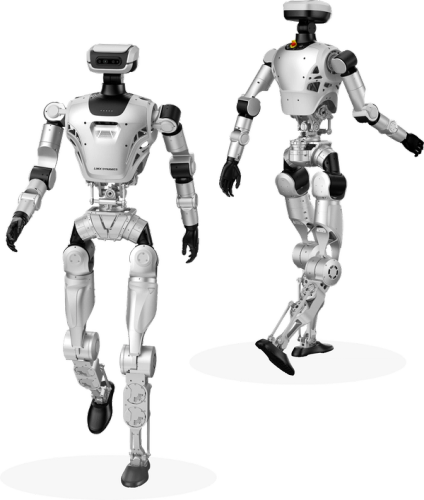
LimX Dynamics
Vollwertiger Allzweck-Humanoider Roboter - Grenzen überschreiten mit Oli
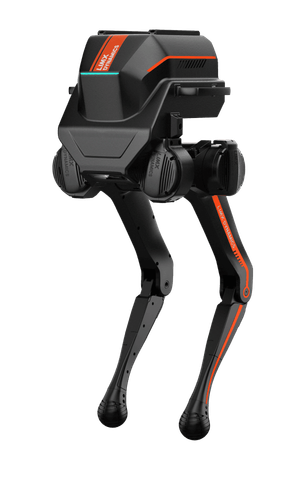
LimX Dynamics
Der erste multimodale Zweibeiner-Roboter – der Einstieg in die humanoide RL-Forschung