Diana 7
Sieben drehmomentsensible Gelenke halten die Anpresskraft auch auf gewölbten Karosserieteilen konstant.
- Füller schleifen — Lackiererei im Automobilbau
- Polieren — mit konstanter Kraft
- Mehrarm-Zellen — vier Arme an einer Karosse
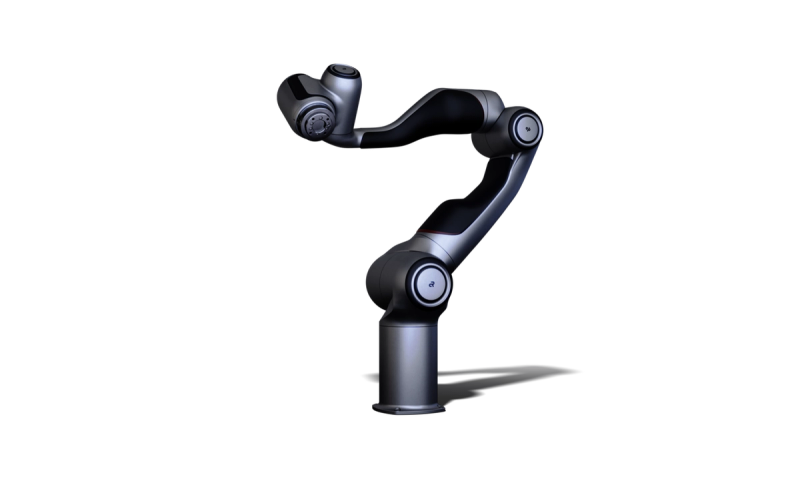
Sieben drehmomentsensible Gelenke halten die Anpresskraft auch auf gewölbten Karosserieteilen konstant.

Weltweit führende Kraftregelungstechnologie – 7 kg, 7 DOF
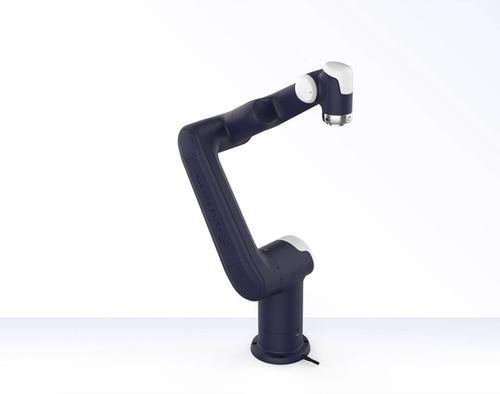
Der Diana 7 ist der Flaggschiff-Hochpräzisions-Cobot mit intelligenter Kraftregelung von Agile Robots. Mit hochpräzisen Drehmomentsensoren in jedem der 7 Gelenke bietet der Diana 7 reaktionsschnelle Kraftregelung und sensitive Kollisionserkennung. Das 7-DOF-redundante Design sorgt für außergewöhnliche Bewegungsflexibilität, während Null-Raum-Steuerung den Betrieb in beengten Arbeitsräumen ermöglicht. Diana 7 unterstützt das Franka Control Interface (FCI) vollständig für Echtzeitsteuerung mit 1 kHz – ideal für Industrieautomatisierung wie auch Spitzenforschung.
| Payload | 7 kg |
| Working radius | 923 mm |
| Degrees of freedom | 7 |
| Repeatability | ±0.05 mm |
| Force control accuracy | 0.5 N |
| TCP max. speed | 2.4 m/s |
| Robot weight | 28 kg |
| Base diameter | Ø 190 mm |
| Joint speed | 180°/s (J1–2), 210°/s (J3–4), 270°/s (J5–7) |
| IP rating | IP50 |
| End tool connector | ISO 9409 |
| Programming | C++, Python, Lua; Franka Control Interface (FCI) |
| Safety | EN ISO 13849-1 PL d / Cat. 3, EN ISO 10218-1 |
| Operating conditions | 0–50 °C, up to 90 % RH non-condensing |
| Control box | 483 × 377 × 192 mm, 16 kg, 110–240 V AC |
| I/O | 16 DI/16 DO, 2 AI/2 AO, 24 V / 2.5 A |

Agile Robots
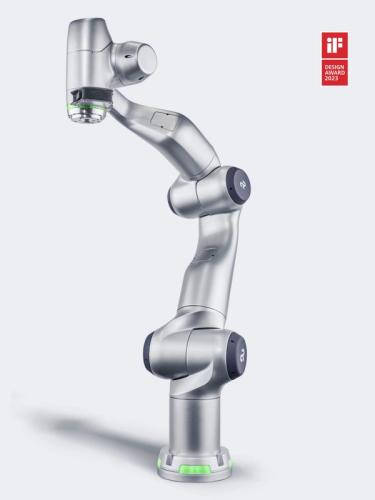
Kompakter 3-kg-Kraftregelungs-Cobot – iF Design Award 2023

Agile Robots
Kraftgeregelter 7-Achs-Roboter für medizinische Anwendungen

Agile Robots
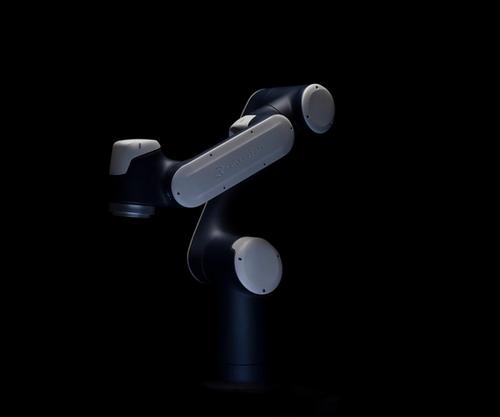
Kompakter 3-kg-Hochpräzisions-Cobot

Agile Robots
Hochpräziser 7-kg-Cobot mit intelligenter Steuerung

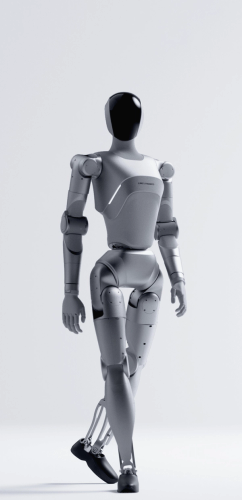
LimX Dynamics
Grenzenlose Kunst, fließende Bewegung

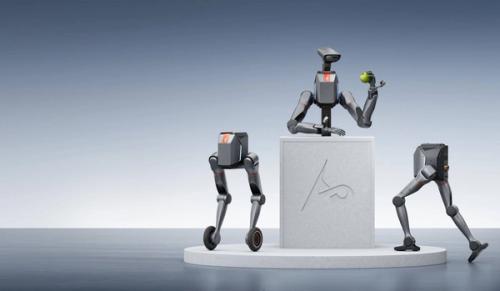
LimX Dynamics
Multiform-Verkörperter Roboter mit modernsten Algorithmen

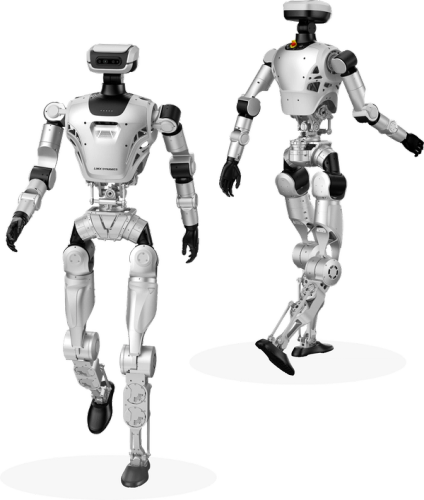
LimX Dynamics
Vollwertiger Allzweck-Humanoider Roboter - Grenzen überschreiten mit Oli

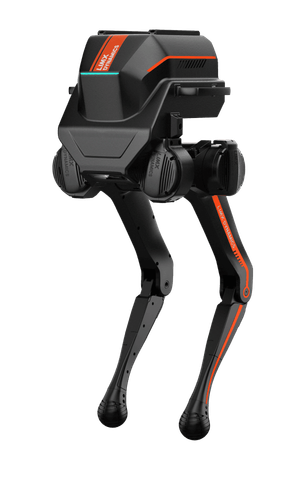
LimX Dynamics
Der erste multimodale Zweibeiner-Roboter – der Einstieg in die humanoide RL-Forschung